清华 AIR 与域变换联合发布 Zeva,用上下文内因果学习开启在线演进
我们判断,当模型能够把动作与状态变化之间的因果关系作为可迁移上下文,仿真到真实、任务到任务、人类到机器人的经验鸿沟将被系统性压缩。
Physical AI 正在从“能力稀缺”转向“生产系统稀缺”。过去三年,本体、基础模型、世界模型和数据设施完成第一轮能力建设;下一阶段的分水岭,是谁能把模型带入客户日常生产流程,并持续降低每个新任务的部署和维护成本。
我们判断,自进化将成为继本体、基模、世界模型之后的新生态位。清华 AIR 与域变换联合发布的 Zeva,是首个实现 In-Context Causal Learning(ICCL)的自演进具身WAM。它让同一个冻结模型在部署中自我进化,并支持一次人类演示增强。在多个典型具身基准任务上,将冻结模型的累计成功率从 26% 提升到 73%;当这种能力从实验室走向规模化部署,具身智能就有机会迎来自己的“GPT时刻”。
我们判断,当模型能够把动作与状态变化之间的因果关系作为可迁移上下文,仿真到真实、任务到任务、人类到机器人的经验鸿沟将被系统性压缩。
一、Physical AI 进入部署验证期,价值开始向生产环节迁移
2026 年上半年,全球人形机器人出货量已超过 2.2 万台,同比增长接近 300%,全年预计突破 5 万台。但出货量增长不等于价值平均分配。
行业已经走到第三阶段入口:大量机器人在真实环境中持续运行,并产生可复用的数据。现阶段的主要矛盾,正从“能不能做出来”转向“部署周期、有效运行时长、人工介入、异常恢复和单位任务成本”。
这意味着,产业评价标准正在变化:不再只看自由度、模型成功率、演示效果,而是看机器人能否进入客户的日常生产流程,能否连续运行,能否在失败后恢复,能否把现场经验变成下一轮能力。
二、赛道图谱:四层结构已经清晰
我们把 Physical AI 产业链划分为四层:本体与供应链、具身基础模型、世界模型与数据设施、执行与学习层。
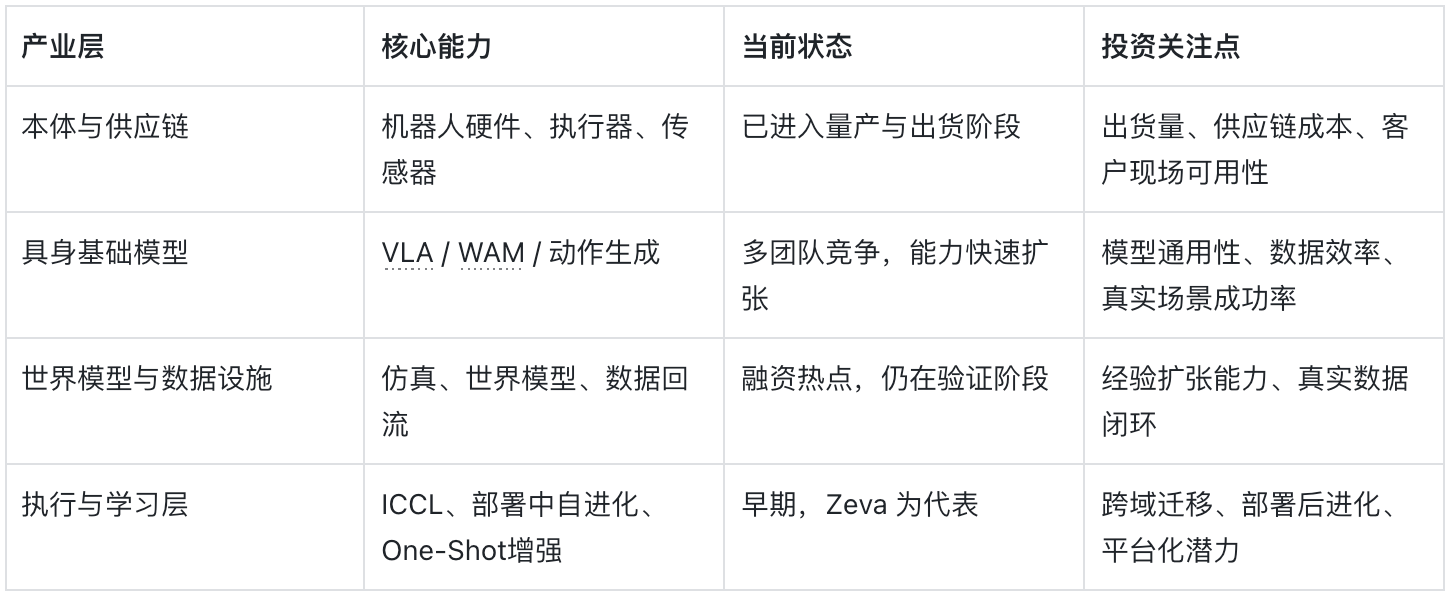
前三层已经获得大量资本投入,也完成了初步技术验证。真正尚未被充分定价的,是第四层:执行与学习层。
这一层的核心任务,是把模型、本体、企业任务和真实数据组织成稳定生产能力,并把每一次执行中的失败、恢复、人工介入和结果转化为学习信号。
三、Zeva:用 In-Context Causal Learning 切入执行与学习层
Zeva 不是外挂记忆,而是一个模型。它的 Causal Transition Encoder、Dual-timescale Causal Memory、In-Context Policy Injection 都属于模型推理链路的一部分。
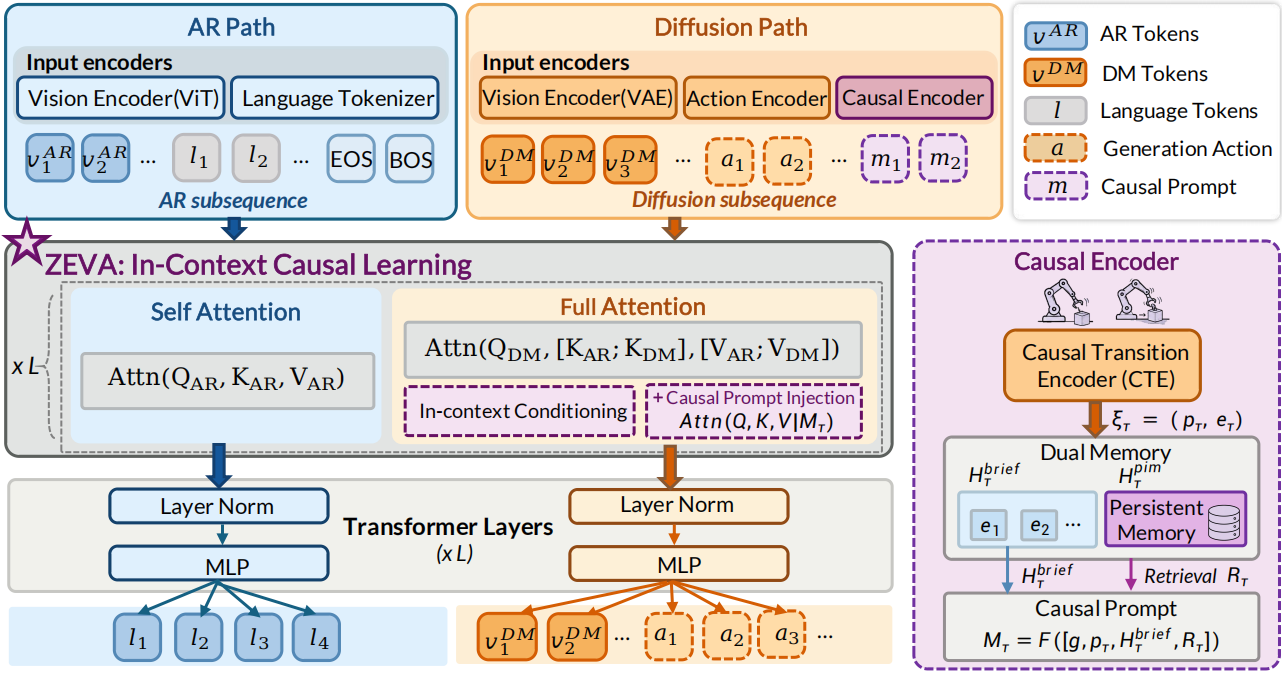
图:Zeva 通过 Causal Interaction Extraction、Dual-timescale Causal Memory、In-Context Policy Injection,实现不更新权重的部署中自进化。图片来源:论文
在每个环境步,Zeva 提取视觉状态、动作编码和观察到的状态变化,编码为 Causal Interaction State,并组织成双时标上下文。决策时,它检索与当前任务阶段匹配的交互证据,构造 Causal Prompt 注入冻结的 Cosmos3 动作生成模型。
这套设计带来的能力是明确的:
第一,In-Context Causal Learning:模型从自身“动作→结果”中推断环境因果,并在下一次动作生成中使用该因果上下文。
第二,部署中自我进化:同一个模型在 repeated attempts 中成功率持续提升,不需要梯度更新。
第三,One-Shot 人类演示增强:一次人类演示即可初始化模型上下文,显著提升后续任务表现。
四、数据验证:自进化与 One-Shot 增强都已被真实实验支撑
在 RoboCasa365-Atomic5 上,Zeva 平均成功率 76.8%,登顶第一。
在部署后 self-evolution 曲线中,累计成功率从 Evolve 1 的 26% 提升到 Evolve 4 的 73%。
在真实化学实验室 ChemLab-Evo 上,Pick Up Test Tube 从 65% 到 100%,Place Beaker 从 25% 到 70%,Pour Water 从 30% 到 80%。
One-shot 人类演示 warm-up 的量化结果同样显著:在 Place Beaker 上最高提升 20 个百分点,在 Pour Water 上提升 15 个百分点。
这些数据说明,Zeva 不是停留在概念阶段,而是已经在仿真和真实机械臂上验证了“部署中进化”的可行性。
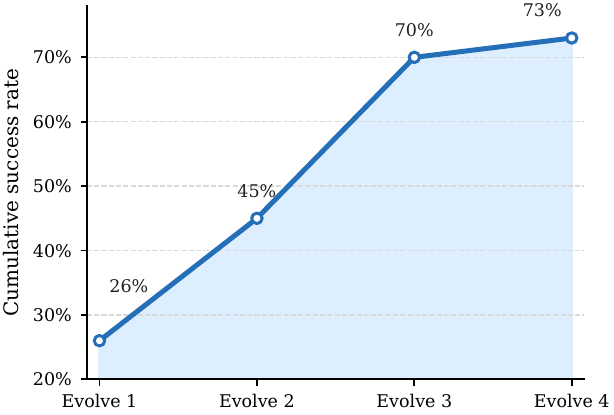
图:RoboCasa365 上,Zeva 累计成功率从 26% 提升到 73%。图片来源:论文
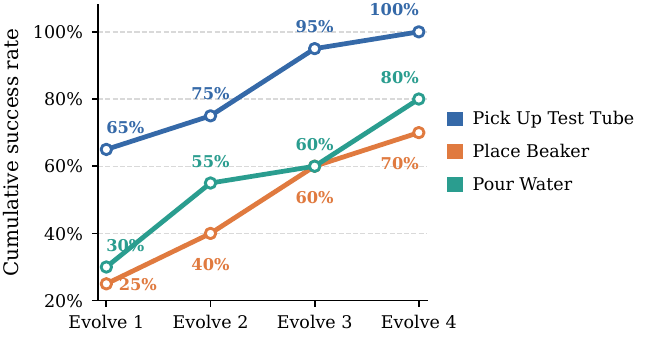
图:真实化学实验室中,三个原子任务累计成功率随尝试里程碑提升。图片来源:论文
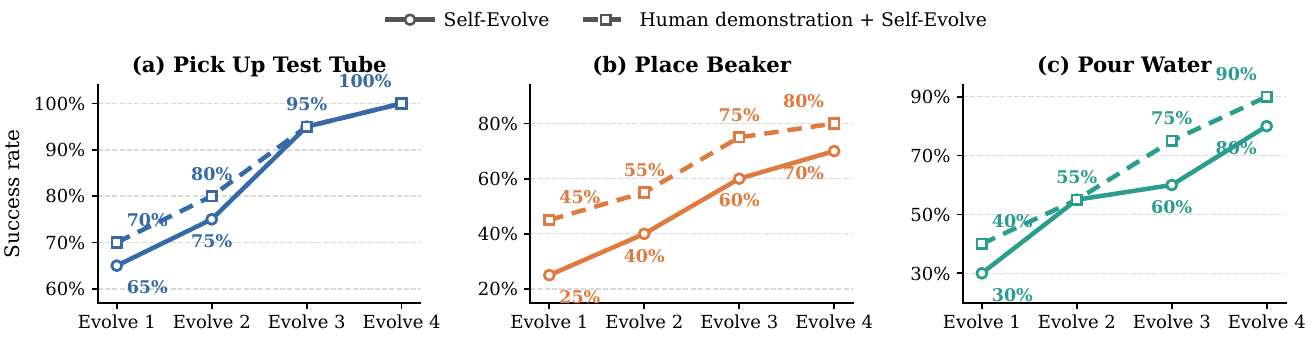
图:One-shot 人类演示 warm-up 对三个原子任务的影响。图片来源:论文
五、市场空间:执行与学习层可能远超本体硬件
仅以 2026 年预计 5 万台人形机器人出货为基数,如果每台机器人每年产生数十万元级别的部署、运维、数据服务与持续进化服务收入,执行与学习层对应的年化增量市场即可达到百亿元级别。
若考虑存量车队、跨任务复用、跨本体适配和软件订阅,这一层的中长期空间将显著大于本体硬件本身。参考工业机器人和智能汽车的发展路径,当硬件进入规模化部署后,软件、数据与运营服务的价值占比通常持续上升。
Zeva 所代表的 ICCL 能力,正是执行与学习层中最具杠杆效应的一环:它让模型不需要频繁重训,就能在部署后持续变强,从而大幅降低客户现场的定制化开发和维护成本。
六、投资判断:域变换是下一轮值得关注的结构性机会
第一,清华 AIR 与域变换联合发布 Zeva,意味着这一赛道已经从学术概念进入产业级定义阶段。域变换作为提出 ICCL 范式的关键角色,具备成为这一新赛道核心标的的潜力。
第二,跨域迁移将从“数据对齐”走向“因果对齐”。传统跨域依赖大量数据适配;Zeva 让模型迁移“动作与状态变化之间的因果关系”,这是更本质的跨域能力。
第三,自进化能力将改变具身模型的商业模式。当模型可以在部署后持续变强,机器人公司可以从一次性交付转向持续订阅、按效果付费和数据服务。
第四,执行与学习层有机会成为平台级入口。它向下连接不同本体和模型,向上组织真实执行数据与训练信号。跨模型、跨本体、跨站点复用一旦成立,可能形成类似 CUDA 的平台机制。
结论
Physical AI 的下一轮投资机会,不在“又一个模型”,而在“让模型在部署后持续进化”的执行与学习层。
Zeva 用 In-Context Causal Learning 证明了这条路径可行:模型可以不调权重自我进化,也可以因一次人类演示而显著增强。域变换开启的,可能正是具身智能GPT时刻的新赛道。
关于清华 AIR 和 域变换
清华AIR(Institute for AI Industry Research, Tsinghua University)是清华大学面向第四次工业革命的国际化、智能化、产业化的研究机构,被视为中国AI产学研结合的第一梯队。
域变换是清华AIR面向物理智能自进化时代孵化的公司,由刘云新教授和曹婷教授发起,本次发布的Zeva是清华AIR在具身智能方向从前沿研究走向产业落地的重要标志。
刘云新:清华大学智能产业院副院长、博导、万国数据冠名教授、首席研究员,国家级高层次人才、IEEE Fellow
前微软亚洲研究院首席研究主管,长期从事AIoT、端侧智能研究
获得了MobiCom、MobiSys、SenSys等多个国际顶级学术会议奖励,CCF科技进步一等奖等奖项。
曹婷:清华大学教授,北京市高层次引进人才
前微软亚洲研究院首席研究主管,研究方向边缘智能、具身智能等
获顶级会议最佳论文奖四次,工作入选ACM/Microsoft研究亮点等,其中ACM研究亮点由图灵奖获得者David Patterson亲自撰文推荐。
全部评论